

01
规划
结合目标与观测,选择下一步要调用的机器人技能。
目标 → 行动01 / IN THE REAL WORLD
双臂、笔和笔筒。
动作发生在真实世界,改进也需要真实证据。
这是一段实验录像。机器人通过技能完成取笔、持筒和插入等操作;录像用于观察执行过程,不单独代表所有实验的成功率。
查看原始实验记录02 / THE IMPROVEMENT LOOP
模型负责规划,技能承接动作。
TaskGraph 把执行过程组织起来,
帮助定位停滞、循环和前后差异。
结合目标与观测,选择下一步要调用的机器人技能。
目标 → 行动通过感知、技能和安全层完成动作,留下可检查的记录。
行动 → 轨迹比较运行轨迹,识别原地打转的过程和真正发生变化的节点。
轨迹 → 反馈修改手册、沉淀技能或调整工具,再用回放与真机验证。
验证 → 下一轮只有验证过的改动,才能成为下一轮的起点。
每个结论都应当能够回到对应的录像、动作和实验版本。
03 / SMALL CHANGES, REAL EVIDENCE
从已公开的实验记录出发,
看一次发现如何变成一次改动。
不同案例的验证阶段分别标注。
持筒的右臂长时间不动,挡住了左手。模型读完报告后,在手册中加入“被挡就挪开持筒臂”的规则;后续真机回合中,持筒臂主动外移。
记录:run3b → C1b,t164 持筒臂外移 70 mm。
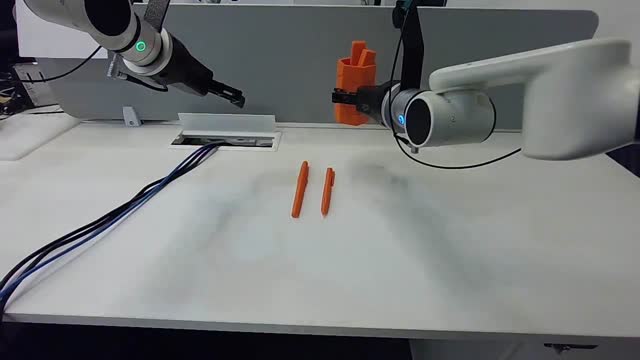
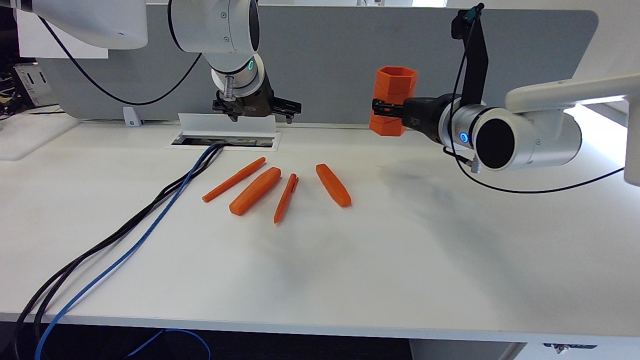
以上是局部案例的过程指标,来自 2026 年 10 月公开记录;不同片段的调用次数不等同于整体成功率。
04 / THE RESEARCH RECORD
公开资料快照
2026.10.20 — 2026.10.22
公开的执行记录
同一阶段的实验窗口
保留改动与版本脉络
开启在线 TaskGraph
查看原站的真机回合、案例和实验材料,了解每一项变化的背景。